Smart City 2.0: Deep Reinforcement Learning für adaptives Verkehrsmanagement
Wie Edge-AI und Echtzeit-Analysen starre Ampelphasen ablösen und urbane Verkehrsflüsse intelligent orchestrieren.
Inhalt
Das Wichtigste in Kürze
- Klassische, regelbasierte Ampelschaltungen stoßen an ihre Grenzen; KI-gestütztes Reinforcement Learning senkt Wartezeiten in Pilotstädten um bis zu 25 %.
- Edge-AI in Kombination mit YOLOv8-Vision-Modellen ermöglicht Latenzzeiten unter 50 Millisekunden direkt am Kreuzungsknotenpunkt.
- Die Integration von V2X-Kommunikation und Echtzeit-IoT-Datenströmen bildet das unverzichtbare Rückgrat moderner Smart-City-Architekturen.
Seit über 15 Jahren architekte ich softwareseitig städtische Infrastrukturen – und eines hat sich nie geändert: Der urbane Verkehr ist ein chaotisches, hochdynamisches Multi-Agenten-System. Statische Ampelphasen und magnetstreifenbasierte Sensoren sind Relikte der 90er Jahre. Heute, im Zeitalter vernetzter Smart Cities, orchestrieren wir Verkehrsflüsse durch Deep Reinforcement Learning und Edge-Computing in Echtzeit. In diesem Artikel zeige ich Ihnen nicht nur die theoretischen Konzepte, sondern die harten, architektonischen Realitäten, wie wir bei der AI-Software GmbH KI in die Verkehrsknotenpunkte der Welt bringen.
1. Das Ende der Heuristiken: Warum starre Systeme kapitulieren
Bisherige Verkehrsmanagementsysteme (VMS) basieren primär auf festen Zeitplänen oder simplen, aktuierten Heuristiken – ausgelöst durch Induktionsschleifen im Asphalt. Diese Systeme sind blind für das makroskopische Netzwerk und reagieren stets erst im Nachhinein. Ein lokaler Stau an Kreuzung A führt unweigerlich zum Gridlock an Kreuzung B, weil das System die Kaskadeneffekte nicht prädiktiv modellieren kann. In meinen ersten Großprojekten um 2012 haben wir versucht, dies mit immer komplexeren Wenn-Dann-Bäumen zu lösen. Das Ergebnis? Unpflegbarer Spaghetti-Code in den Verkehrsleitrechnern, der bei jedem neuen Fahrradweg kollabierte. Erst der Paradigmenwechsel hin zu datengetriebenen Machine-Learning-Modellen ermöglicht es heute, den Verkehr als stochastisches Optimierungsproblem in Echtzeit zu lösen.
Systeme wie SCATS oder SCOOT waren in den 80er und 90er Jahren revolutionär, da sie immerhin makroskopische Anpassungen der Umlaufzeiten erlaubten. Doch sie scheitern an der Hyper-Dimensionalität des modernen Stadtverkehrs, der heute auch Mikromobilität, E-Scooter und Ride-Hailing-Dienste integrieren muss. Ein regelbasierter Controller kann unmöglich die Millionen von Kombinationsmöglichkeiten an einem Knotenpunkt simultan bewerten, um das absolute globale Optimum für den Verkehrsfluss zu finden. Stattdessen operieren diese Altsysteme chronisch in lokalen Suboptima: Sie räumen zwar vielleicht die aktuelle Hauptstraße, verschieben das Verkehrschaos aber lediglich in die angrenzenden Wohnquartiere, weil ihnen die prädiktive Weitsicht eines fortlaufend trainierten neuronalen Netzes fehlt.
74h
Verlorene Zeit pro Jahr & Fahrer (INRIX 2022)
-25%
Reduktion der Wartezeiten durch KI-Ampeln
15-20%
Mögliche Emissionssenkung im innerstädtischen Bereich
2. Architektur eines KI-Verkehrsmanagements: Edge Computing vs. Central Cloud
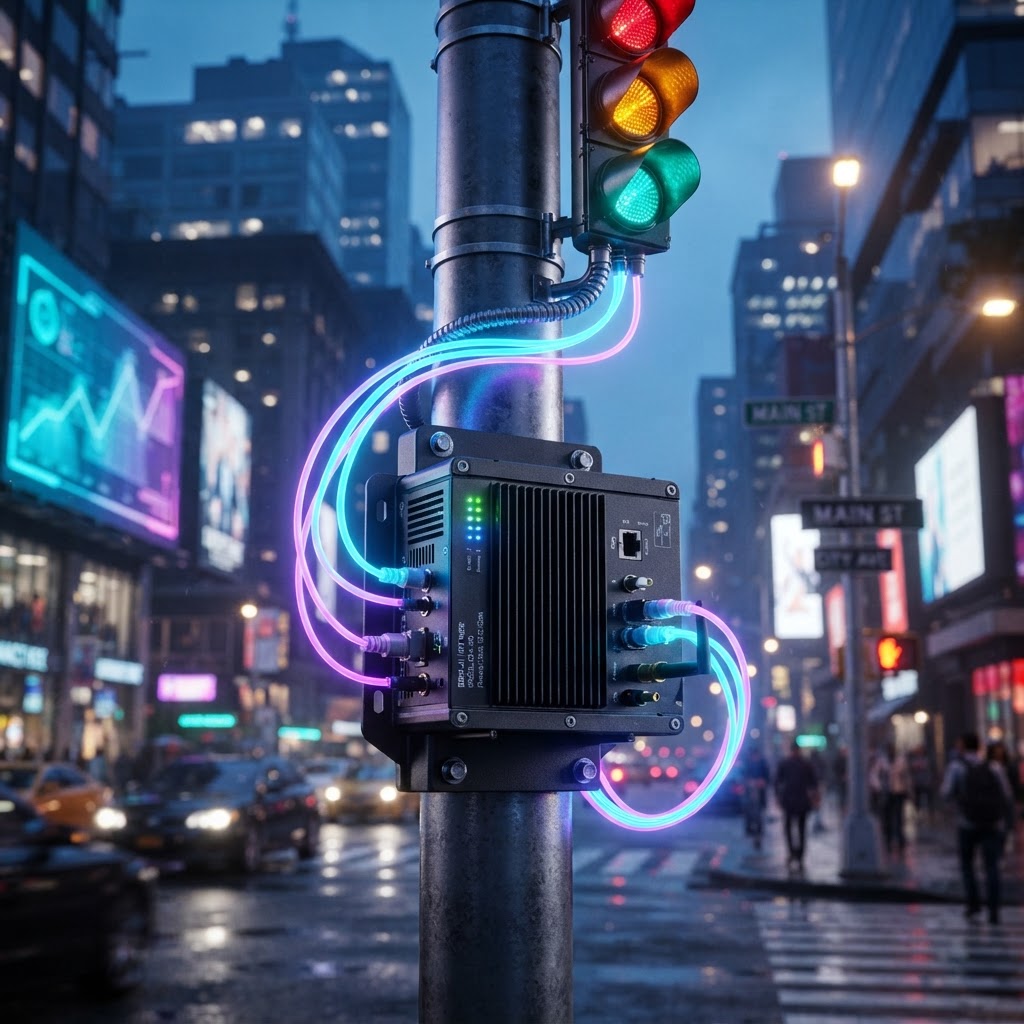
Die architektonische Gretchenfrage beim IoT-gestützten Verkehrsmanagement lautet: Wo findet die Inferenz statt? Wer Roh-Videodaten von Hunderten Kreuzungskameras in eine zentrale Cloud streamen will, scheitert in der Praxis unweigerlich an enormen Bandbreitenkosten und zu hohen Latenzen. Die Best Practice, die wir bei der AI-Software GmbH weltweit implementieren, sieht eine dezentrale hybride Architektur vor. An den Ampelmasten selbst laufen robuste Edge-Devices in industrieller Spezifikation (z.B. NVIDIA Jetson Orin Nano). Dort werten extrem quantisierte Computer-Vision-Modelle, basierend auf State-of-the-Art-Architekturen wie YOLOv8, die hochauflösenden Kamerabilder lokal und in Millisekunden aus. Sie extrahieren lediglich hochstrukturierte Metadaten – beispielsweise '12 PKWs, 3 Busse, 8 Fußgänger in Himmelsrichtung Nord' – und senden diese winzigen JSON-Payloads via 5G oder LoraWAN an das Backend. Diese gezielte Dezentralisierung der Sensorik reduziert die Datenlast um über 99 % und garantiert blitzschnelle Entscheidungen vor Ort.
Der Data Lake als Single Source of Truth
In der zentralen Leitstelle (dem Cloud-Backend) aggregieren wir diese kontinuierlichen Edge-Streams in Echtzeit mittels Apache Kafka. Dort reichern wir sie mit essentiellen externen Datenquellen an: Wetter-APIs, Baustellenregistern, ÖPNV-Echtzeitfahrplänen und anonymisierten Floating-Car-Data (FCD) großer Navigationsanbieter. Dieser hochfrequente, aggregierte Data Lake bildet den Zustandsraum für das eigentliche Gehirn des Systems. Wenn Sie dieses Fundament nicht extrem sauber und skalierbar via Event-Driven Architecture (EDA) aufbauen, haben Sie von vornherein verloren. Eine KI, die auf veralteten, fragmentierten oder asynchronen Datenfolgen operiert, wird unweigerlich zu massiven Fehlentscheidungen in der Phasengenerierung und damit zu noch mehr Staus führen.
3. Deep Reinforcement Learning (DRL) für adaptive Ampelphasen
Kommen wir zum algorithmischen Herzstück: Wie genau lernt eine Kreuzung, den globalen Durchsatz zu maximieren? Wir setzen in diesem Bereich auf Deep Reinforcement Learning (DRL), spezifisch auf hochperformante Algorithmen wie Proximal Policy Optimization (PPO) oder Deep Q-Networks (DQN). Der Agent (die KI-Steuerung) beobachtet fortlaufend den aktuellen Zustand der Kreuzung (etwa Warteschlangenlängen und Annäherungsgeschwindigkeiten) und führt eine konkrete Aktion aus (Verlängerung der aktuellen Grünphase oder Umschalten auf Rot). Die Ausgestaltung der sogenannten 'Belohnung' (Reward Function) ist dabei der absolut kritischste Faktor für den Erfolg. In frühen Pilotprojekten vieler Start-ups wurde der Fehler gemacht, ausschließlich den reinen Fahrzeugdurchsatz als Reward zu definieren – das Resultat waren systematisch ignorierte Fußgänger und stundenlang blockierte Radwege. Eine multikriterielle Reward-Funktion ist essenziell: Sie muss die kumulierte Wartezeit aller Verkehrsteilnehmer minimieren und dabei gleichzeitig harte, unumstößliche Constraints wie Mindestgrünzeiten für Fußgänger respektieren.
Insider-Warnung: Der tödliche Sim-to-Real Gap
Trainieren Sie niemals eine ungetestete Reinforcement-Learning-Policy direkt auf der realen Straße! Das KI-Modell muss zunächst in mikroskopischen Verkehrssimulatoren wie Eclipse SUMO (Simulation of Urban MObility) über Millionen Episoden vortrainiert werden. Der anschließende Transfer von der Simulation in die physikalische Realität (der sogenannte Sim-to-Real Gap) erfordert sorgfältiges Domain Randomization, um unvorhersehbares menschliches Verhalten abzufedern.
4. Vorteile und Hürden der KI-Verkehrssteuerung
Vorteile
- Dynamische Echtzeit-Anpassung an unvorhersehbare Anomalien wie Baustellen, Unfälle oder Großveranstaltungen.
- Automatische Priorisierung von Rettungsfahrzeugen via V2X-Kommunikation in Bruchteilen einer Sekunde.
- Signifikante Senkung der städtischen Feinstaub- und CO2-Emissionen durch drastische Reduzierung von Stop-and-Go-Verkehr.
- Erkennung von Beinahe-Unfällen (Near-Miss-Analysis) zur proaktiven Entschärfung baulicher Gefahrenzonen.
Nachteile
- Hohe initiale Hardware- und Integrationskosten für Edge-Computing, Kamerasysteme und Sensorik-Upgrades.
- Äußerst komplexe Zertifizierungsprozesse (SIL/ASIL) für derartig sicherheitskritische Systeme im öffentlichen Raum.
- Datenschutz- und DSGVO-Bedenken bei der Videoauswertung in der Öffentlichkeit, die Privacy-by-Design zwingend erforderlich machen.
- Legacy-Lock-in: Veraltete Steuergeräte bestehender etablierter Hersteller lassen oft keine API-Zugriffe für Fremd-KI zu.
5. Praxis-Roadmap: Integration in bestehende Stadt-Infrastrukturen
Die Implementierung eines modernen Smart-City-Verkehrssystems ist niemals eine gemütliche Greenfield-Entwicklung. Man muss stattdessen chirurgisch präzise in laufende, oft jahrzehntealte Systeme eingreifen. Die meisten schwerwiegenden Fehler passieren dabei nicht beim Entwurf des Algorithmus, sondern an der harten physischen Schnittstelle zur Kupferkabel-Realität draußen auf der Straße. Bei der AI-Software GmbH haben wir einen iterativen, extrem robusten Blueprint entwickelt, um das Risiko von Verkehrsstillständen während einer Migration komplett auf null zu reduzieren. Der Schlüssel liegt in der sogenannten Schatten-Modus-Architektur (Shadow-Mode Deployment), bei der die KI anfangs nur stumm Vorschläge generiert, die über Wochen gegen die bestehenden Heuristiken gebenchmarkt werden, bevor sie in die aktive Steuerung übergehen dürfen.
- 1
Hardware-Audit & Sensorik-Upgrade: Fundierte Analyse der Bestandsanlagen und Installation von Edge-Knoten sowie C-V2X-Modulen an kritischen Korridoren.
- 2
Daten-Ingestion & Digitaler Zwilling: Aufbau einer hochverfügbaren Event-Streaming-Plattform und mikroskopischer Nachbau der Kreuzungen in der SUMO-Simulationsumgebung.
- 3
Offline-RL-Training: Rigoroses Training des Deep-Q-Networks auf Basis von Jahren an historischen Daten und extrem präzise kalibrierten Simulationen.
- 4
Shadow-Mode Deployment: Das KI-Modell läuft parallel zum Legacy-System auf den Controllern. Es loggt seine Entscheidungen, hat aber noch keinen physikalischen Durchgriff.
- 5
Phased Rollout & Closed-Loop: Stufenweise Aktivierung der aktiven KI-Steuerung (Closed-Loop-Modus), strikt beginnend in Nebenzeiten und an ausgewählten, isolierten Knotenpunkten.
Wer KI in der Verkehrssteuerung nur als kleines Software-Update begreift, wird grandios scheitern. Es ist eine tiefgreifende Re-Architektur von der Asphaltkante bis in die Cloud – robuste Hardware, latenzfreie Netzwerke und Machine Learning müssen wie ein Schweizer Uhrwerk ineinandergreifen.
6. Ausblick: Predictive Analytics und Schwarmintelligenz (12-36 Monate)
In den nächsten 12 bis 36 Monaten wird sich der Fokus der gesamten Branche von der isolierten Kreuzungsoptimierung massiv hin zur kooperativen Schwarmintelligenz verschieben. Durch den fortschreitenden Rollout von 5G Standalone-Netzen und C-V2X (Cellular Vehicle-to-Everything) werden Fahrzeuge nicht mehr nur passiv per Kamera beobachtet, sondern kommunizieren aktiv ihre präzisen Trajektorien, Batterie-Zustände und Bremsabsichten an die städtische Infrastruktur. Dies ermöglicht echtes prädiktives Routing: Das System leitet Verkehrsströme bereits um, *bevor* ein Stau überhaupt entsteht, indem es dynamische Mautsysteme oder interaktive Leitsysteme ansteuert. Gigantische Foundation Models, die als universelle Traffic-Predictor dienen, werden die klassischen Zeitreihenmodelle rasch ablösen. Wir bei der AI-Software GmbH forschen hierzu bereits intensiv an Graph Neural Networks (GNNs), die das gesamte städtische Straßennetz als interdependenten mathematischen Graphen begreifen und echte globale Maxima anstelle von kurzfristigen lokalen Optima erreichen.
Gleichzeitig rückt das technologisch anspruchsvolle Thema 'Edge Federated Learning' stark in den Vordergrund. Dabei teilen die Ampelsysteme benachbarter Städte fortlaufend ihre neu gelernten neuronalen Gewichtungen (zum Beispiel Best Practices, wie man auf sudden-onset Starkregen reagiert), ohne dass jemals sensible Rohdaten oder Kamerabilder den Server wechseln. Auf diese Weise kann eine Kreuzung in Berlin direkt aus den Wetter-Anomalien-Modellen lernen, die in Hamburg trainiert wurden. Die infrastrukturelle Grundlage hierfür ist extrem komplex, da die physischen Topologien der Kreuzungen variieren, weshalb Meta-Learning-Ansätze an strategischer Bedeutung gewinnen. Solche hochskalierenden, lernenden Architekturen werden in naher Zukunft den qualitativen Unterschied zwischen einer echten Smart City und einer reinen, dummen Sensor-Wüste definieren.
7. Experten-FAQ: KI im Verkehrsmanagement
Bereit für die datengetriebene Verkehrswende in Ihrer Stadt?
Die AI-Software GmbH entwickelt maßgeschneiderte, Edge-KI-gestützte Verkehrsmanagementsysteme, die Emissionen messbar senken und den Durchsatz global maximieren. Sprechen Sie noch heute mit unseren Architekten über ein fundiertes Proof of Concept für Ihre städtische Infrastruktur.
Projekt startenTäglich KI-News per Mail
Erhalte jeden Tag den neuesten Blogbeitrag und die wichtigsten KI-Trends direkt in dein Postfach.
Double-Opt-In. Abmeldung jederzeit über den Link in jeder Mail.